泰安2026年无人机执照考试理论、实操、综合问答一览
电力巡检依靠无人机近距离观察杆塔、线路外观状态,替代部分高风险人工登塔检查工作。设备搭载高清相机与红外模块,捕捉线路发热、部件破损等异常信号。学习识别电力设施典型缺陷,规划贴近线路的安全航线,做好设备检查,减少高空作业风险。
泰安2026年无人机执照考试理论、实操、综合问答一览
考试分为理论和实操两部分,双科合格方可取证。理论考试总分100分,70分及格;实操考试按动作完成度评分。
理论知识考试:机考120分钟,涵盖法律法规(约25%)、无人机系统组成(30%)、气象学(20%)等模块。题型为100道单选题,需重点掌握空域申请规则和应急处置流程。
实操飞行考核:每人约15分钟,考核GPS模式下的360°自旋(40分)和水平8字飞行(60分)。动作稳定性与航线精度为得分关键,操作失误可能导致直接不合格。
近年考试已全面采用人脸识别与全程录像监督,需提前熟悉标准化操作流程。
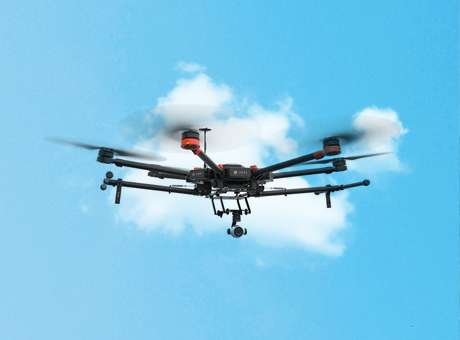
多旋无人机飞行的工作原理
多旋翼无人机(比如常见的四旋翼、六旋翼)的飞行原理,核心其实就两点:牛顿第三定律(作用力与反作用力)和力矩平衡。简单来说,就是通过高速旋转的螺旋桨向下吹风,利用空气的反作用力把自己“托”起来,再通过精确调节每个电机的转速,来控制飞行姿态。
升力产生原理
多旋翼无人机的每个机臂末端都装有一个螺旋桨(类似飞机机翼的翼型)。
当电机带动螺旋桨高速旋转时,螺旋桨叶片上方的空气流速快、压强小,下方流速慢、压强大。
这种压力差产生了向上的升力。
根据牛顿第三定律,螺旋桨向下推动空气,空气给螺旋桨一个向上的反作用力,这就是无人机飞行的根本动力。
关键点:只要所有螺旋桨产生的总升力>无人机总重力,无人机就会垂直上升;=重力,则悬停;<重力,则下降。
姿态控制原理(核心的部分)
多旋翼没有像机那样的机械变距机构或舵面,它完全依靠改变不同电机的转速差来实现前后左右移动和转向。
以经典的X型四旋翼为例:
对角线电机转向相同(例如:电机1和3顺时针,电机2和4逆时针)。
这种设计是为了相互抵消反扭矩,使机身在悬停时不会原地打转。
垂直运动(油门)
上升:所有电机同时加速。
下降:所有电机同时减速。
俯仰运动(前后移动)
向前飞:后方电机加速,前方电机减速。机身会低头(前倾),此时总升力产生一个向前的水平分力,推动无人机前进。
向后飞:前方电机加速,后方电机减速。机身抬头(后倾)。
横滚运动(左右移动)
向左飞:右侧电机加速,左侧电机减速。机身向左倾,产生向左的水平分力。
向右飞:左侧电机加速,右侧电机减速。机身向右倾。
偏航运动(原地旋转/转向)
这是利用反扭矩原理。
顺时针旋转:增加顺时针旋转电机的转速,减小逆时针电机的转速。虽然总升力不变(维持悬停),但逆时针的反扭矩被削弱,机身在净反扭矩作用下顺时针自旋。
逆时针旋转:反之亦然。
飞控系统的核心作用
人脑无法在一秒钟内计算几十次电机转速差,因此多旋翼必须依赖飞行控制器和传感器。
传感器:陀螺仪、加速度计、气压计、GPS等,实时感知无人机的倾斜角度、高度和位置。
PID算法:飞控通过PID控制算法,将传感器数据与目标姿态进行对比,计算出误差,然后以每秒几百到几千次的频率调整ESC的脉冲宽度,从而微调电机转速。
自动修正:如果一阵风吹来导致机身左倾,陀螺仪瞬间检测到,飞控立刻命令左侧电机加速、右侧减速,在毫秒级时间内把机身拉回水平。
多旋翼的局限性
效率较低:因为必须持续消耗能量来维持悬停(不像固定翼可以滑翔)。
抗风性受限:完全依赖电机差速修正姿态,大风下容易过载。
安全性:一旦电机或桨叶失效,普通四旋翼会直接失控坠落(六旋翼/八旋翼有冗余,可迫降)。
优路教育
主营项目包括:工程类——建造师、消防工程师、造价工程师、安全工程师、监理工程师、咨询工程师、环境影响评价师、BIM应用工程师、国际项目管理师、公路水运检测师、房...